Introduction
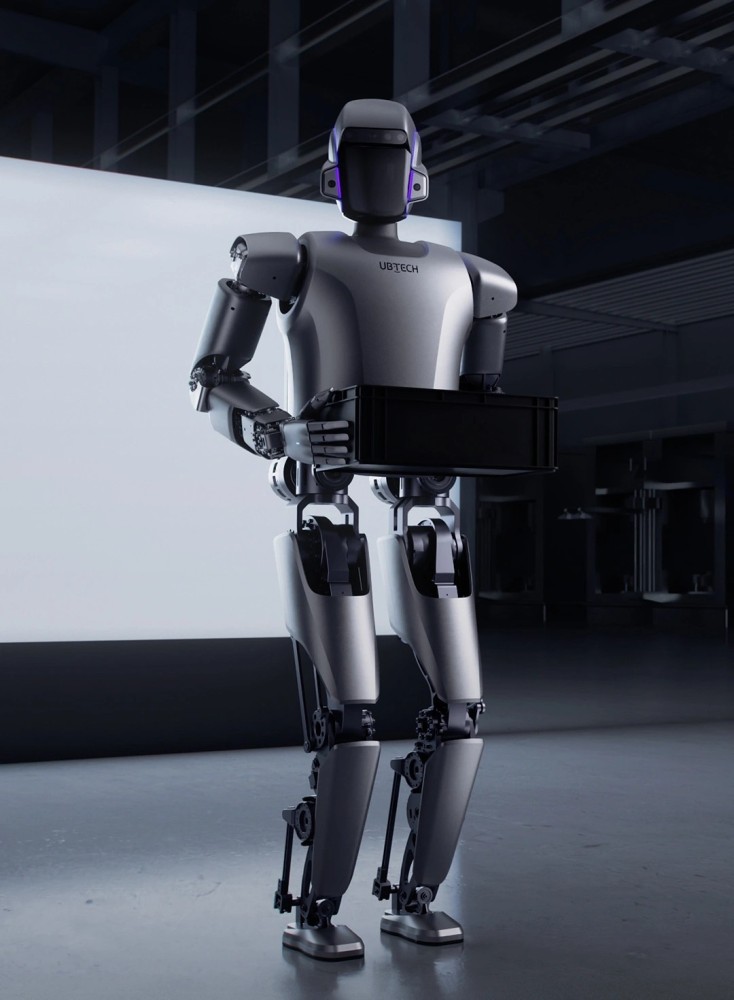
수동 조립 또는 품질 검사 워크스테이션을 휴머노이드 로봇용으로 개조하는 작업은 엔지니어링 팀에게 보통 고통스러운 타협을 강요합니다. 즉, 울퉁불퉁한 바닥을 탐색하거나 컨베이어 장애물 너머로 손을 뻗지 못하는 바퀴형 코봇을 배치하거나, 단 한 대도 출하하기 전에 6자리의 비용이 드는 전체 레이아웃 재설계를 감수해야 하는 것입니다. UBTECH Walker S1 산업용 휴머노이드 로봇은 이러한 갈등을 해결합니다. 키 172cm, 무게 76kg에 검증된 15kg의 보행 적재 하중과 41개의 자유도를 갖춘 Walker S1은 BYD, 아우디-FAW(Audi-FAW), 지커(Zeekr), 폭스콘(Foxconn) 시설에서 다단계 공장 테스트를 완료했으며, 이를 통해 분류 효율성을 120% 향상시키고 창고 처리 시간을 40% 단축했습니다. 베이징 众平科技股份有限公司(Beijing Zhongping Technology)는 선적 전 완벽한 품질 관리(QC), 치수 검증, 관절 모듈 및 제어 전장품을 포함하는 12개월 통합 보증이 포함된 지역 재고에서 Walker S1 유닛을 공급합니다. 기존 라인에 휴머노이드 배치를 평가하는 공장 엔지니어에게 S1은 인프라를 철거하지 않고도 사람이 설계한 워크스테이션에 적합한 2족 보행 플랫폼을 제공합니다.
Technical Specifications
Height:172 cm(standing configuration,±2 cm)
Weight:76 kg(including battery pack)
Payload(Walking):15 kg(stable gait maintained at rated load)
Degrees of Freedom:41 DOF(full body;6 per hand with array tactile sensors)
Max Joint Torque:250 N·m(integrated rotary actuator joints)
Battery Chemistry:Lithium iron phosphate,54.6 V/10 Ah/3.6 kg
Runtime:~2.0–2.5 hours(composite industrial duty cycle)
Charge Time:~2 hours(standard charger,0–100%)
Walking Speed:3 km/h(maximum sustained)
Visual Recognition Latency:<70 ms(end-to-end perception pipeline)
Operational Accuracy:Millimeter-level(assembly and inspection tasks)
Navigation Positioning Accuracy:10 cm(global);1 cm(precision docking)
Terrain Adaptation:3 cm maximum step/uneven surface height
Communication Interfaces:Wi-Fi 802.11 a/b/g/n(2.4/5 GHz),Ethernet RJ45,EtherCAT real-time bus
Ingress Protection:IP54(dust and splash resistance for industrial environments)
H2-1:Legacy Migration&Dimensional Compatibility
고정식 자동화 또는 수동 작업을 위해 원래 설계된 라인에 휴머노이드 플랫폼을 개조하려면 무엇보다 먼저 치수 실사가 필요합니다. Walker S1의 172cm 높이는 엔드 이펙터(end-effector)를 표준 조립 벤치의 인체공학적 도달 범위(작업 표면 높이 900~1,100mm) 내에 위치시키며, 이는 기존 고정 장치 높이를 일반적으로 수정할 필요가 없음을 의미합니다. 몸통과 힙 어셈블리에 집중된 76kg의 질량 분포는 서 있는 인간 작업자와 유사한 바닥 하중 프로파일을 생성하므로 250kg/m² 등급의 고강도 악세스 플로어는 보강 없이 유닛을 수용합니다. 치수 상충이 발생하는 부분은 선회 반경입니다. S1의 2족 보행은 선회 기동 시 약 800mm의 여유 측면 공간을 필요로 하며, 이는 바퀴형 AGV 기반 코봇이 부과하지 않는 제약 사항입니다. 갠트리 장착형 카테시안 시스템에서 마이그레이션을 계획하는 공장 엔지니어는 선회 반경 내에 있는 바닥 장착형 툴링이나 케이블 트레이를 재배치하여 이를 고려해야 합니다.
레거시 PLC 핸드셰이크 동작도 마이그레이션 중에 변경됩니다. Walker S1의 온보드 컨트롤러는 내부적으로 ROS 2를 실행하고 DDS 미들웨어를 통해 통신하는 반면, 일반적인 자동차 라인 PLC는 PROFINET 또는 EtherNet/IP를 통한 결정론적 I/O를 기대합니다. 프로토콜 변환 게이트웨이는 필수적이며, S1은 Profinet을 네이티브로 지원하지 않습니다. Beijing Zhongping Technology는 ROS 2 토픽 데이터를 Modbus TCP 또는 OPC UA 레지스터로 매핑하는 검증된 엣지 게이트웨이로 각 유닛을 사전 구성하므로, PLC는 로봇을 외부 AI 노드가 아닌 표준 원격 I/O 장치로 인식합니다. 이를 통해 래직 로직을 처음부터 다시 작성하지 않고도 기존 안전 연동 아키텍처를 유지할 수 있습니다. 레거시 다관절 로봇 팔을 교체하는 시설의 경우, 통합 노력은 안전 회로 토폴로지를 재설계하는 것보다 웨이포인트를 다시 티칭하는 데 집중됩니다.
H2-2:Bus Protocols,Interface Alignment&Wiring Ergonomics
Walker S1과 공장 인프라 간의 통신 경계는 대부분의 개조 프로젝트가 정체되는 곳입니다. 로봇의 내부 데이터 패브릭(DDS 기반 ROS 2)은 10Hz에서 1kHz 사이의 주파수로 관절 상태, 인식 출력, 내비게이션 포즈를 게시하며, 이는 표준 PLC의 10~100ms 스캔 주기와 근본적으로 호환되지 않는 데이터 프로파일입니다. 이 해결에는 배선 변경이 아닌 아키텍처 계층이 필요합니다. 컨테이너화된 산업용 엣지 게이트웨이가 로봇의 이더넷 포트와 공장 네트워크 사이에 위치하여 한쪽으로는 ROS 2 토픽을 OPC UA 정보 모델로 정규화하고 다른쪽으로는 Modbus TCP 레지스터 블록으로 정규화합니다. 그런 다음 PLC는 로봇이 궤적 계획 및 장애물 회피에 대한 자율성을 유지하는 동안 "부품 존재", "사이클 완료", "결함 활성"과 같이 필요한 이산 신호만 소비합니다. 이 계층화된 제어 모델은 PLC가 로봇의 AI 추론 루프의 병목 현상이 되는 것을 방지합니다.
S1의 배선 인체공학은 단일 케이블 배포 철학을 선호합니다. 로봇이 테디드(tethered) 모드로 작동할 때 전원 입력과 데이터 트래픽은 결합된 테더를 공유하며, 테디드되지 않은 작동의 경우 54.6V 배터리 팩이 외부 케이블 없이 전체 시스템 런타임을 유지합니다. 현장 설치는 이더넷 드롭을 로봇의 홈 도킹 위치에서 3미터 이내에 위치한 DIN 레일 장착형 산업용 스위치로 라우팅하여 케이블 실행이 2족 보행 선회 반경에 닿지 않도록 해야 합니다. DIN 레일 캐비닛 통합의 경우, 엣지 게이트웨이는 4개의 표준 모듈 너비를 차지하며, 게이트웨이 및 로봇 충전 스테이션의 열 부하는 인클로저에 약 150W를 추가하므로 일반적으로 600×600mm 캐비닛에서 추가 강제 환기가 필요하지 않습니다. 첫 번째 S1 유닛을 시운전하는 공장 엔지니어는 로봇이 생산 핸드셰이크 모드로 진입하기 전에 게이트웨이 구성, OPC UA 네임스페이스 매핑 및 PLC 태그 검증을 위해 1개의 전체 시프트를 예산으로 책정해야 합니다.
H2-3:On-Site Validation,Testing&Operational Handoff
활성 라인에서 휴머노이드를 시운전하는 것은 기존 로봇 티치 펜던트 워크플로와 다른 단계별 검증 시퀀스를 따릅니다. 첫 번째 검증 게이트는 치수 및 기네마틱입니다. S1 전원이 켜진 상태에서 고정된 상태로 엔지니어는 41-DOF 구성이 관절 제한 경고 없이 모든 대상 워크스테이션 위치에 도달하는지, 그리고 15kg 적재 용량이 적어도 20%의 여유를 두고 스테이션 작업 목록에서 가장 무거운 부품을 커버하는지 확인해야 합니다. 두 번째 게이트는 통신 무결성입니다. 시뮬레이션된 생산 신호가 포함된 OPC UA/Modbus 브리지의 30분 번인(burn-in)을 통해 로봇이 지정된 ≤100ms 엔드투엔드 지연 시간 창 내에서 PLC 핸드셰이크 비트를 확인하는지 확인합니다. 이 단계에서의 실패는 거의 항상 로봇 하드웨어가 아니라 VLAN 구성 또는 DDS 검색 멀티캐스트를 차단하는 방화벽 규칙에서 비롯됩니다.
작업 핸드셰이크 단계는 섀도우 모드(shadow-mode) 작동으로 시작됩니다. S1은 로봇과 제품 간의 물리적 결합 없이 기존 프로세스(수동 또는 자동)가 병렬로 실행되는 동안 작업 시퀀스를 실행합니다. 이는 생산 출력을 위험에 빠뜨리지 않고 사이클 시간, 도달 정확도 및 결함 복구 동작을 검증합니다. Beijing Zhongping Technology는 배터리 주기 상태, 관절 영점 교정 및 비상 정지 응답 지연 시간을 포함하여 자동차 시설의 Walker S1 배포에서 파생된 22개의 검증 포인트를 다루는 시운전 체크리스트를 제공합니다. 섀도우 모드 데이터가 로봇이 사이클 시간 목표를 충족함을 확인한 후에만 통합 팀이 작업 권한을 S1로 이전하고 레거시 프로세스를 분리합니다. 핸드셰이크 후, 가장 높은 부품 하중 관절에서 주기적인 토크 샘플링을 수행하는 72시간 연속 실행 테스트는 해당 특정 워크스테이션의 기본 유지보수 간격을 설정합니다.
FAQ
Q1:Walker S1은 바닥 수정 없이 기존 페데스탈에서 레거시 6축 다관절 로봇을 교체할 수 있습니까?
Walker S1은 페데스탈 장착형 팔이 아니라 모바일 2족 보행 플랫폼이므로 고정된 다관절 로봇의 직접적인 물리적 교체에는 재설계된 작업 할당이 필요합니다. S1은 도보로 워크스테이션에 접근하여 선임 위치에서 작업을 수행합니다. 172cm의 높이와 15kg의 적재 용량은 10~20kg 급의 대부분의 6축 팔의 도달 및 부하 범위를 커버하지만, 바닥 계획에서 800mm 선회 반경을 수용해야 합니다. Beijing Zhongping Technology는 주문이 확인되기 전에 기존 페데스탈 및 고정 장치 레이아웃에 대해 S1의 접근 경로와 선회 반경을 매핑하는 워크스테이션 호환성 감사를 제공합니다.
Q2:Walker S1은 가공 셀의 전형적인 고분진 또는 오일 미스트 환경을 어떻게 처리합니까?
S1은 IP54 침투 보호 등급을 가지며, 이는 분진 유입 및 물 튀김 노출에 저항하지만 침수 또는 연속적인 오일 미스트 포화에 대해서는 등급이 부여되지 않습니다. IP54 조건을 초과하는 환경의 경우 추가 밀폐형 인클로저 또는 양압 조끼가 필요하며, 관절 모듈 윤활 간격을 표준 1,500시간 주기로부터 800시간으로 줄여야 합니다. Beijing Zhongping Technology는 관절 씰 키트를 보유하고 있으며 가공 셀 배포를 위해 선적 전에 환경 보호 패키지를 사전 설치할 수 있습니다.
Q3:Zhongping을 통한 Walker S1의 최소 주문 수량(MOQ) 및 일반적인 리드 타임은 어떻게 됩니까?
평가 주문의 경우 MOQ는 1대이며 생산 배포 가격 계층의 경우 3대이고, 5대 이상부터는 볼륨 할인이 적용됩니다. 지역 재고 유닛은 10~15영업일 이내에 배송되며, 사전 설치된 통합 패키지가 포함된 맞춤형 구성은 4~6주의 리드 타임이 필요합니다. Beijing Zhongping Technology는 공장 할인을 기다리지 않고 평가 및 생산 주문을 모두 지원하기 위해 관절 모듈, 배터리 팩 및 제어 보드의 상시 재고를 유지합니다.
Q4:Walker S1은 OPC UA를 네이티브로 지원합니까, 아니면 항상 게이트웨이가 필요합니까?
S1의 내부 아키텍처는 DDS 기반 ROS 2이며, OPC UA는 로봇 컨트롤러의 네이티브 프로토콜이 아닙니다. 모든 배포에는 PLC 소비를 위해 ROS 2 토픽 데이터를 OPC UA 또는 Modbus TCP로 변환하는 프로토콜 게이트웨이가 필요합니다. Beijing Zhongping Technology는 표준 산업 작업 핸드셰이크를 위한 검증된 OPC UA 네임스페이스 맵을 포함하여 사전 구성된 엣지 게이트웨이를 각 유닛과 함께 공급하므로, 로봇당 일반적으로 2~3일의 엔지니어링 소모가 필요한 사용자 정의 통합 작업을 제거합니다.
Q5:연속 작동에서 Walker S1의 중요 예방 유지보수 간격은 어떻게 됩니까?
하모닉 감속기 관절은 1,500 작동 시간마다 그리스 보충이 필요하고 5,000 시간에 완전한 그리스 교체가 필요합니다. 배터리 팩은 공격적인 일일 사이클링 12~18개월 후에 측정 가능한 용량 저하를 보이며, 원래 용량의 70%에서 교체가 권장됩니다. 500시간마다 관절 토크 샘플링을 수행하면 위치 지정 표류로 나타나기 전에 베어링 마모를 식별할 수 있습니다. Beijing Zhongping Technology는 각 유닛에 유지보수 일정 템플릿을 포함하고 보증 기간 내에 익일 발송을 위해 모든 소모품 부품을 보유하고 있습니다.
Q6:Walker S1의 배터리 런타임은 표준 8시간 시프트 패턴과 어떻게 일치합니까?
S1은 충전당 약 2.0~2.5시간의 복합 듀티 런타임을 제공하며, 2시간 충전 주기를 갖습니다. 단일 시프트 배포의 경우, 이는 시프트 중간 배터리 교체(팩은 현장 교체 가능)를 수행하거나 충전 휴식 시간과 함께 2시간 창 내에 맞도록 로봇의 작업을 예약해야 합니다. Beijing Zhongping Technology는 S1을 전체 8시간 시프트 동안 실행하는 시설에 대해 배터리 교체 구성을 권장하며 표준 통합 키트의 일부로 두 번째 배터리 팩과 외부 충전기를 공급합니다.
Q7:Walker S1은 인간 작업자와의 협업을 위해 어떤 안전 규정 표준을 충족합니까?
S1의 안전 아키텍처는 주변 환경 모니터링을 위해 RGB-D 카메라를 사용하는 360° 다중 모달 인식을 포함하며, 비상 정지 응답 지연 시간은 100ms 미만입니다. 이 플랫폼은 제어 측면에서 페일 세이프 입력 처리를 갖춘 산업용 로봇 안전을 위한 ISO 적합성에 맞게 설계되었습니다. Beijing Zhongping Technology는 현장별 위험 평가 템플릿을 제공하고 시운전 전에 배포 구역의 안전 거리와 연동 논리가 시설의 EHS 요구 사항을 충족하는지 확인합니다.
Q8:Walker S1은 가이드 레일이나 바닥 마커 없이 단일 생산 라인에서 여러 워크스테이션 사이를 탐색할 수 있습니까?
예. S1은 내비게이션을 위해 2단계 의미론적 VSLAM을 사용하여 바닥에 테이프, QR 코드 또는 반사 마커를 요구하지 않고 워크스테이션에서 10cm 글로벌 위치 지정 정확도와 1cm 정밀 도킹을 달성합니다. 로봇은 생산 바닥의 의미론적 맵을 구축하고 유지 관리하며 지게차 및 팔레트와 같은 일시적인 장애물과 영구 고정 장치를 구별합니다. Beijing Zhongping Technology는 시운전 중에 초기 SLAM 맵 빌드를 수행하고 레이아웃 변경에 대한 맵 업데이트 절차에 대해 시설의 유지보수 팀을 교육합니다.
Q9:시설에서는 Walker S1 운영 첫 해를 위해 어떤 예비 부품을 비축해야 합니까?
가장 회전율이 높은 소모품은 배터리 팩(공격적인 사이클링 하에서 예상 수명 12~18개월), 하모닉 감속기 그리스 키트(1,500시간 서비스 간격), 손가락끝 촉각 센서 어레이(반복적인 쥐기 작업에서 마모 대상)입니다. 관절 모듈 자체는 정격 하중 하에서 15,000~30,000시간의 연속 작동 등급을 가지므로 연간에서 2년 주기 교체 범주에 속합니다. Beijing Zhongping Technology는 배터리 팩 1개, 그리스 서비스 키트 2개, 배포된 유닛당 손가락끝 센서 1세트를 포함하는 초기 예비 부품 키트를 권장합니다.
Q10:Walker S1은 조작 작업 중 갑작스러운 부하 변경 또는 부품 걸림에 어떻게 반응합니까?
S1의 전신 모션 제어는 손가락끝 촉각 센서 및 손목 장착형 힘/토크 센싱의 힘 피드백을 기반으로 실시간으로 관절 토크를 조정하는 학습 기반 적응형 알고리즘을 사용합니다. 부품 걸림이 프로그래밍된 힘 임계값을 초과할 때, 로봇은 관절에 무리를 주어 감속기 손상의 위험을 초래하는 대신 제어된 후퇴 시퀀스를 실행하고 PLC에 결함 코드를 올립니다. Beijing Zhongping Technology는 워크스테이션의 특정 부품 및 고정 장치를 기반으로 시운전 중에 결함 응답 임계값을 구성하고 유지보수 팀을 위해 결함 코드 매핑을 문서화합니다.
FAQ
1. 우리는 누구인가?
베이징 종핑 과학 기술 유한 회사 (Beijing Zhongping Technology Co., LTD.)는 글로벌 산업 전기 자동화 서비스 제공업체로서, 과학 연구, 설계, 마케팅, 기술 서비스, 산업 인터넷, 국제 수출입 서비스를 통합한 과학 기술 회사입니다.
2. 무엇을 구매할 수 있습니까?
PLC, 인버터, 휴먼-머신 인터페이스, 유압 제품, 저전압 배전, 산업용 로봇 및 핵심 부품
3. 품목이 재고에 있습니까, 아니면 다른 공급업체에서 구매해야 합니까?
당사는 상품 재고가 많고 자체 창고를 보유하고 있습니다.
4. 다른 공급업체에 비해 어떤 이점이 있습니까?
당사는 다량의 재고와 여러 창고를 보유하고 있을 뿐만 아니라, 국내 주요 산업 도시와 지역에 사무실 및 해외 서비스 지점을 다수 운영하고 있습니다. 지능형 제조 원스톱 종합 서비스를 제공하여 노력, 노동력 및 비용을 절감해 드립니다.
5. 100% 새롭고 정품을 제공할 수 있습니까?
당사는 리퍼비시 제품이나 가짜 제품 없이 새롭고 정품만 판매하며, 오직 오리지널 공장 정품만을 취급합니다!
6. 배송 시간은 얼마나 걸립니까?
재고가 있는 경우, 2-3 영업일 이내에 발송됩니다. 수량이 많은 경우, 결제 후 5-7 영업일이 소요됩니다. 일반적이지 않은 모델의 경우 시간이 더 소요될 수 있으며, 특정 배송 시간을 알려드리겠습니다.
7. 기술 지원을 받을 수 있습니까?
물론입니다. 당사는 전문 기술 팀을 보유하고 있어 기술 문제 해결에 도움을 드릴 수 있습니다.
8. 품질을 어떻게 보장합니까?
당사는 상품 품질 관리를 위해 세 가지 프로세스를 거칩니다.
1). 당사 엔지니어는 공장에서 정기적으로 생산 및 품질 관리를 검사합니다.
2). 입고되는 자재는 숙련된 구매 엔지니어가 검수한 후에만 보관될 수 있습니다.
3). 물류 부서의 최소 2명이 배송될 상품을 출고 전에 교차 확인합니다.
9. 제품의 안전하고 신뢰할 수 있는 배송을 보장할 수 있습니까?
예, 당사는 국제 표준 포장을 엄격하게 준수합니다. 또한 위험물에 대한 특수 포장을 사용하고, 온도 요구 사항이 있는 품목에는 냉장 배송을 이용합니다. 특수 품목 포장 및 일반 화물 표준 포장 요구 사항은 추가 비용이 발생할 수 있습니다.
10. 운임은 어떻습니까?
비용은 상품을 수령하는 방법에 따라 달라집니다. 특송은 일반적으로 가장 빠르지만 가장 비싼 방법입니다. 해상 운송은 대량 상품에 가장 적합한 솔루션입니다. 정확한 배송 비용은 주문 금액, 수량 및 무게에 따라 달라집니다. 자세한 내용은 언제든지 당사에 문의하십시오.
 +86 010-64225983
 +8613811814778

 중국 베이징 조양구 Liyuan Community 빌라 26개